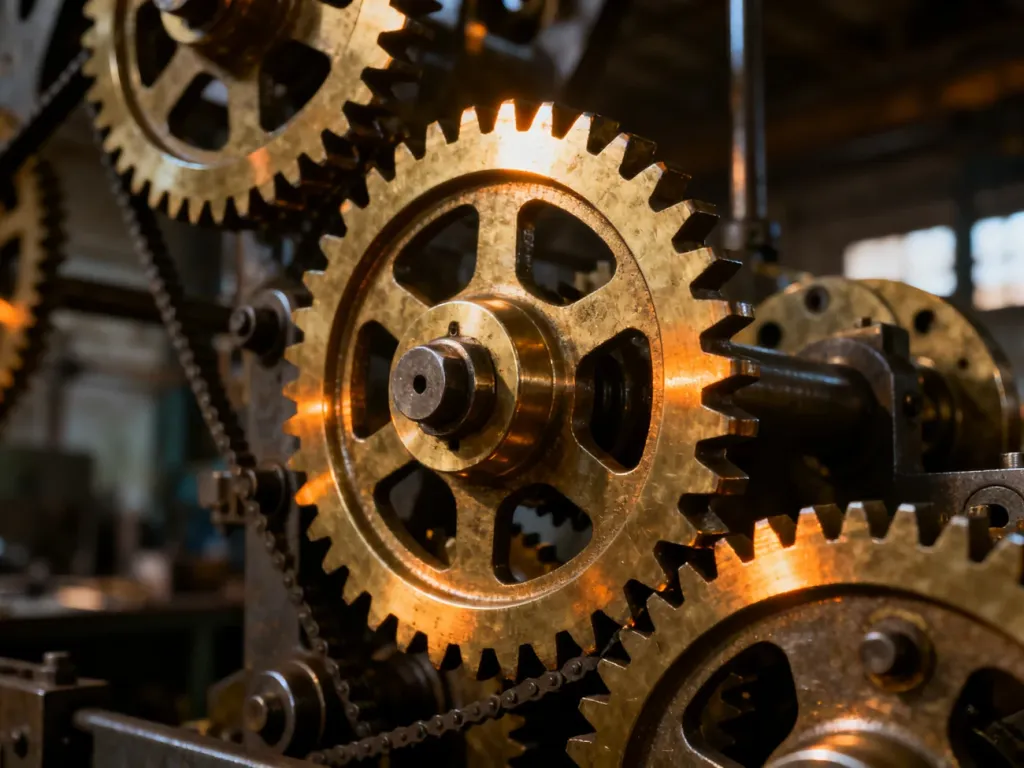
Przekładnie mechaniczne to układy, które przenoszą energię z elementu napędzającego na napędzany i zmieniają parametry ruchu – przede wszystkim prędkość kątową, moment obrotowy, kierunek obrotów albo rodzaj ruchu. Ich trzy główne grupy to przekładnie cierne, cięgnowe i zębate.
Czym jest przekładnia mechaniczna?
Przekładnia mechaniczna jest pośrednim układem napędowym umieszczonym między źródłem ruchu, na przykład silnikiem, a odbiornikiem napędu. Jej zadaniem jest przeniesienie energii oraz dostosowanie parametrów pracy do wymagań maszyny. Moment obrotowy opisuje zdolność siły do wywołania obrotu, natomiast prędkość kątowa określa szybkość tego obrotu.
Zmiana jednego parametru zwykle wpływa na drugi. Zmniejszenie prędkości obrotowej pozwala najczęściej uzyskać większy moment na wale wyjściowym, dlatego przekładnie stosuje się między innymi jako reduktory. W układzie działającym odwrotnie przekładnia może zwiększać prędkość obrotową i pełnić funkcję multiplikatora. Konstrukcja może także zmieniać kierunek obrotów albo przekształcać ruch obrotowy w liniowy, jak w układzie koło zębate–listwa zębata.
Główne rodzaje przekładni mechanicznych
Podział przekładni mechanicznych wynika przede wszystkim ze sposobu przekazywania siły i ruchu. Wyróżnia się przekładnie cierne, cięgnowe oraz zębate.
Przekładnie cierne
W przekładni ciernej napęd jest przenoszony przez dwa dociskane do siebie elementy. Siła tarcia między ich powierzchniami umożliwia przekazanie ruchu z koła napędzającego na napędzane. Stosuje się między innymi pary materiałów stal–stal, stal–guma oraz stal–kompozyt.
Takie rozwiązanie może pracować jako sprzęgło poślizgowe, ponieważ po przekroczeniu określonego obciążenia elementy zaczynają się ślizgać. Chroni to część układu przed przeciążeniem, ale jednocześnie powoduje straty energii i zużywanie powierzchni ciernych. Przekładnie cierne sprawdzają się przy mniejszych mocach, w mechanizmach wymagających płynnej regulacji lub zabezpieczenia przeciążeniowego.
Ich najważniejsze cechy to:
- Zalety – prosta zmiana przełożenia, płynna praca i możliwość poślizgu ochronnego.
- Ograniczenia – zużycie elementów ciernych, wrażliwość na zabrudzenia oraz straty wynikające z poślizgu.
- Zastosowania – wybrane mechanizmy regulacyjne, napędy o małej mocy i rozwiązania wykorzystujące funkcję sprzęgła.
Przekładnie cięgnowe
W przekładni cięgnowej element napędzający łączy się z napędzanym za pomocą cięgna. Może nim być pas, pasek zębaty albo łańcuch. Koła przekładni nie muszą znajdować się bezpośrednio obok siebie, dlatego ten typ stosuje się tam, gdzie wały są rozstawione na większą odległość.
Przekładnia pasowa pracuje dzięki tarciu między pasem a kołami pasowymi. Nie wymaga smarowania i zwykle dobrze tłumi drgania, lecz przy przeciążeniu może wystąpić poślizg. Wersja z paskiem zębatym ogranicza to zjawisko, ponieważ przenoszenie ruchu odbywa się przez zazębienie.
W przekładni łańcuchowej łańcuch współpracuje z kołami łańcuchowymi. Zapewnia to dokładniejsze przenoszenie ruchu niż zwykły pas cierny i pozwala pracować przy większych obciążeniach. Typowe przykłady obejmują napędy rowerów, motocykli, przenośników oraz maszyn przemysłowych.
Przekładnie zębate
Przekładnie zębate przenoszą moment przez zazębienie kół lub koła z listwą zębatą. W porównaniu z przekładniami ciernymi nie występuje w nich poślizg wynikający z tarcia powierzchni roboczych, dlatego mogą osiągać dużą sprawność, wysoką dokładność przełożenia i znaczną trwałość.
W zależności od geometrii wyróżnia się kilka podstawowych odmian:
- Walcowe – stosowane głównie do przenoszenia napędu między wałami równoległymi.
- Stożkowe – umożliwiają przekazywanie momentu między wałami, których osie przecinają się pod określonym kątem.
- Ślimakowe – składają się ze ślimaka i koła ślimakowego, zwykle pracujących na osiach prostopadłych. Mogą zapewniać duże przełożenie w jednym stopniu.
- Planetarne – wykorzystują koła obiegowe i pozwalają uzyskać dużą gęstość przenoszonej mocy przy kompaktowej budowie.
Przekładnie zębate występują jako jedno- lub wielostopniowe, z zazębieniem zewnętrznym albo wewnętrznym. Ich ograniczenia to sztywna geometria, konieczność zachowania dokładnego ustawienia oraz potrzeba właściwego smarowania. W przypadku przekładni ślimakowych sprawność może być niższa niż w wielu przekładniach walcowych, zwłaszcza przy dużym przełożeniu.
Porównanie głównych typów przekładni
Poniższe zestawienie pokazuje najważniejsze różnice między trzema podstawowymi grupami:
| Typ przekładni | Główne zalety | Typowe zastosowanie |
|---|---|---|
| Cierna | Płynna praca, prosta regulacja, możliwość poślizgu ochronnego | Mechanizmy regulacyjne, napędy małej mocy, sprzęgła |
| Cięgnowa | Praca przy dużym rozstawie wałów, prosta konstrukcja, tłumienie drgań w odmianach pasowych | Przenośniki, rowery, motocykle, wentylatory i napędy pomocnicze |
| Zębata | Wysoka dokładność, trwałość, sprawność i zdolność przenoszenia dużych mocy | Przekładnie przemysłowe, obrabiarki, pojazdy, linie produkcyjne |
Przełożenie przekładni – znaczenie i obliczenia
Przełożenie jest bezwymiarową wartością opisującą relację między stroną napędzającą a napędzaną. W zależności od tego, jakie wielkości są porównywane, mówi się o przełożeniu geometrycznym, kinematycznym lub dynamicznym. Dla typowej przekładni redukcyjnej wartość przełożenia większa od jedności oznacza zmniejszenie prędkości po stronie wyjściowej i odpowiedni wzrost momentu, z uwzględnieniem strat.
Podstawowe zależności można zapisać następująco:
- Przełożenie geometryczne – wynika z wymiarów elementów roboczych. Dla przekładni ciernej lub pasowej, przy pominięciu poślizgu, stosuje się zależność ig = d2 / d1, gdzie d1 jest średnicą elementu napędzającego, a d2 średnicą elementu napędzanego. W przekładni zębatej odpowiednikiem średnic jest liczba zębów: ig = z2 / z1.
- Przełożenie kinematyczne – określa relację prędkości. Dla dwóch kół zapisuje się je jako ik = ω1 / ω2, gdzie ω oznacza prędkość kątową. Ten sam stosunek można wyznaczyć na podstawie prędkości obrotowej, jeżeli obie wartości podano w tej samej jednostce.
- Przełożenie dynamiczne – odnosi się do momentów obrotowych i uwzględnia rzeczywiste działanie układu. W uproszczeniu id = M2 / M1, gdzie M1 oznacza moment na wale napędzającym, a M2 moment na wale napędzanym. W praktyce wynik zależy także od sprawności przekładni.
W przekładni idealnej wzrost momentu odpowiada proporcjonalnemu spadkowi prędkości. Rzeczywisty układ traci część mocy między innymi na tarcie, odkształcenia i opory ruchu, dlatego moment wyjściowy nie wynika wyłącznie z prostego przemnożenia momentu wejściowego przez przełożenie geometryczne.
Jak dobrać przekładnię do zastosowania?
Dobór przekładni powinien wynikać z parametrów napędu, sposobu montażu i warunków pracy. Przed wyborem konkretnego rozwiązania należy określić:
- Moment obrotowy i prędkość – trzeba uwzględnić wartości nominalne, rozruchowe oraz możliwe przeciążenia.
- Wymaganą precyzję – przekładnie zębate zwykle zapewniają dokładniejsze przełożenie niż rozwiązania cierne, w których może wystąpić poślizg.
- Sprawność i trwałość – istotne są straty mocy, częstotliwość pracy, zużycie elementów oraz wymagany poziom konserwacji.
- Warunki środowiskowe – temperatura, wilgoć, pył, substancje chemiczne i wymagania dotyczące smarowania mogą wykluczyć określone konstrukcje.
- Przestrzeń montażową i koszty – znaczenie mają rozstaw wałów, dostępne miejsce, masa układu, koszt serwisu i łatwość wymiany części.
Przekładnia pasowa może być dobrym rozwiązaniem, gdy potrzebne jest proste przeniesienie napędu na odległość i tłumienie drgań. Łańcuch sprawdzi się przy większych obciążeniach i wymaganiu ograniczenia poślizgu. Gdy liczy się dokładność, duża moc lub kompaktowa obudowa, częściej stosuje się przekładnię zębatą, dobierając jej odmianę do położenia wałów i wymaganego przełożenia.
Właściwy wybór nie polega więc na wskazaniu jednego uniwersalnego typu. Należy zestawić wymagane przełożenie, moment, prędkość, precyzję, sprawność oraz warunki pracy z możliwościami konkretnej konstrukcji.